Hazırlayan: Arkmex · İçerik güncellemesi:
Genel planlama rehberidir; makineye özel inceleme ve mutabık kalınan teknik kapsam esas alınır. Resmî kaynaklar yazının sonunda yer alır.
Mühendislik çıkarımları
- Sökmeden EtherCAT cihaz ağacını dışa aktarın; dağıtık saat, güvenlik ve üçüncü taraf alt cihaz'leri eşleyin.
- Başarılı retrofit, kontrolör seçimiyle değil ölçülmüş makine durumu ve belgelenmiş arayüzlerle başlar.
- Güvenlik, hareket, proses ve üretim kabulü tamamlanana kadar doğrulanmış geri dönüş planını koruyun.
Uyumluluk kontrol listesi
- Bochu mimarisi seçmeden EtherCAT topolojisi, TwinCAT PLC/NC görevleri, servomotor zamanlaması, güvenlik ve OEM modüllerini envanterleyin.
- Makine modeli, seri no, yıl, çalışma alanı ve otomasyonları kaydedin.
- Kontrol, endüstriyel PC, servomotor sürücüsü, enkoder, saha veri yolu, uzak G/Ç ve yükseklik donanımını belirleyin.
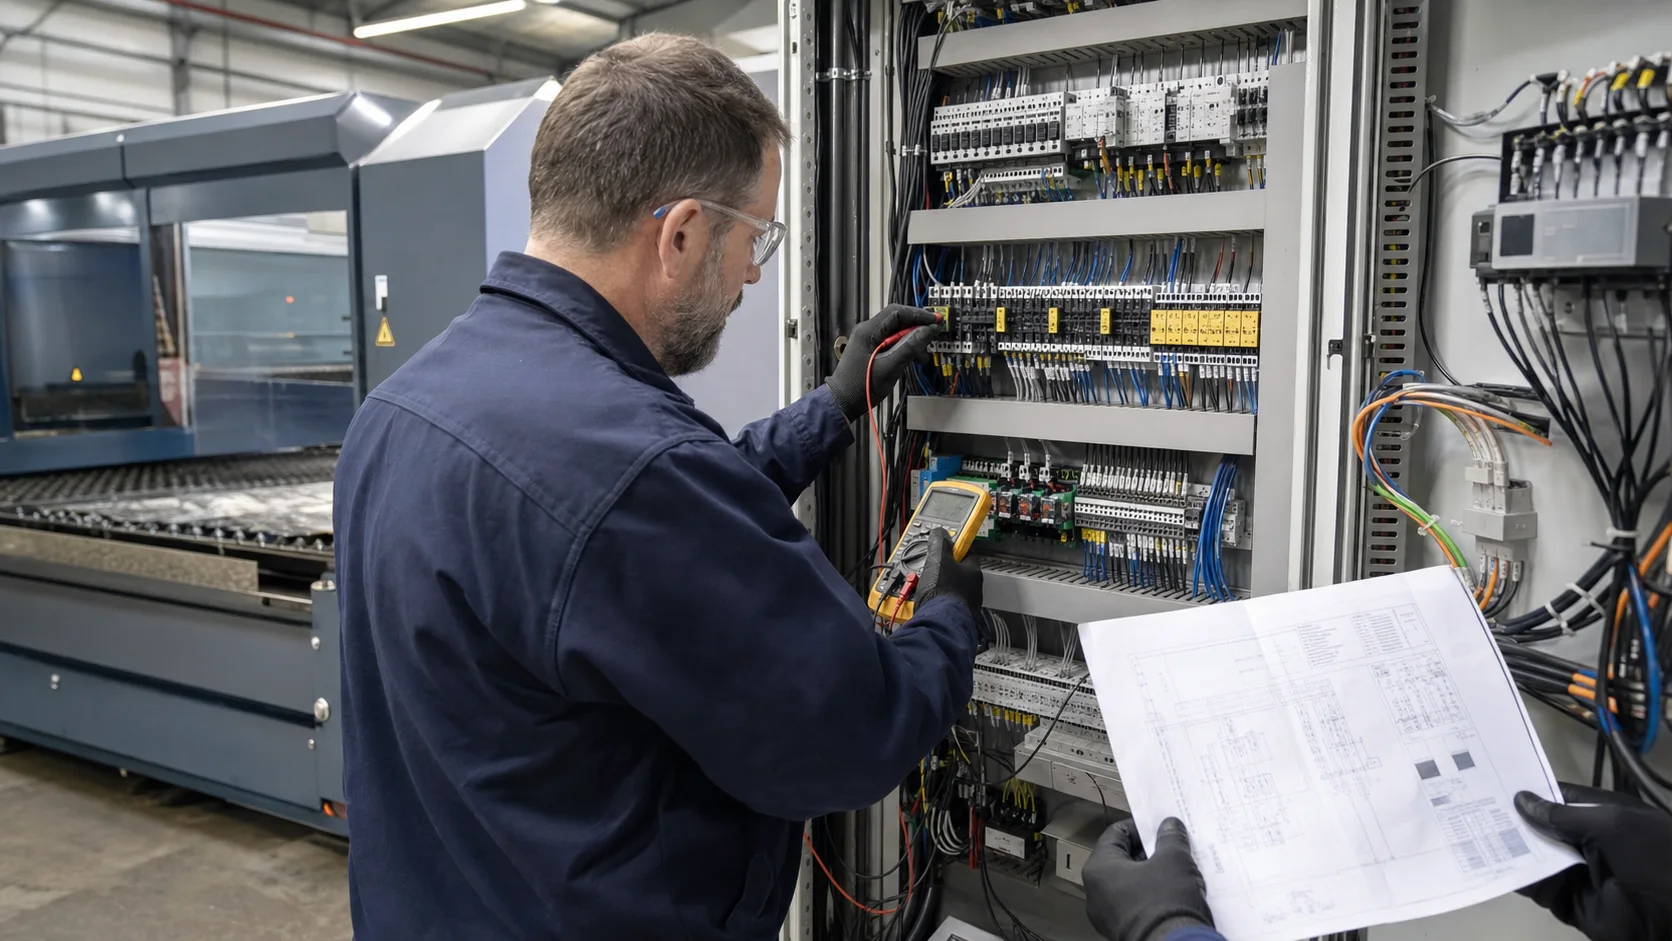
- Elektrik, pnömatik, gaz, soğutma, emiş ve güvenlik çizimlerini toplayıp belgesiz değişiklikleri işaretleyin.
- Hız veya güç artmadan doğruluk, boşluk, köprünün dikliği, tabla ve eksen performansını ölçün.
- Malzeme, kalınlık, gaz, günlük üretim, kalite sınırı ve hedef gücü tanımlayın.
Donanım ve entegrasyon kapsamı
- Bochu'nun uyumlu EtherCAT aygıtlarını kullanıp kullanmayacağına veya hareket ve G/Ç katmanını değiştireceğine karar verin.
- Endüstriyel PC veya konsol, kontrolör ve lisanslı yazılım desteklenen bir set olmalıdır.
- Servomotor/enkoder arayüzleri, saha veri yolu kuplörleri, uzak G/Ç, güvenlik rölesi ve izolasyon.
- Kapasitif yükseklik, kafa sinyalleri, lazer modülasyonu, gaz valfleri, soğutucu ve emiş kilitleri.
- Belgeli terminal numarası, ekranlama, topraklama, yedek G/Ç ve servis erişimi.
Uygulama iş akışı
- 01
Kararı tanımlayın: Makine modeli, seri no, yıl, çalışma alanı ve otomasyonları kaydedin.
- 02
Makinenin başlangıç durumunu kaydedin: Bochu mimarisi seçmeden EtherCAT topolojisi, TwinCAT PLC/NC görevleri, servomotor zamanlaması, güvenlik ve OEM modüllerini envanterleyin.
- 03
Entegrasyon mimarisini kesinleştirin: Bochu'nun uyumlu EtherCAT aygıtlarını kullanıp kullanmayacağına veya hareket ve G/Ç katmanını değiştireceğine karar verin.
- 04
Duruşu hazırlayın: Mimari, G/Ç matrisi, malzeme listesi, risk, geri dönüş planı ve duruş planı hazırlayın.
- 05
Kontrollü aşamalarla devreye alın: Aynı konektör PDO, senkronizasyon, güvenlik veya teşhis uyumunu garanti etmez. Eksenleri düşük hızda devreye alın, takip hatası ve yüksekliği ayarlayın, gaz/lazeri doğrulayın ve proses tablolarını kademeli kurun.
- 06
Üretim kabulünü kanıtlayın: veri yolu durumu, çevrim kararlılığı, takip hatası ve kontrollü alt cihaz arızası sonrası kurtarmayı kaydedin.
Ayrıntılı mühendislik notları
Karar sınırı
Mevcut ve hedef EtherCAT topolojisini ayrı belgeleyin. Kablo sırasını kopyalamak yerine her değişimde cihaz kimliği, zamanlama ve güvenlik bağımlılığını izleyin.
Yeniden kullanılabilir bileşenler ve entegrasyon sınırları
Gövde, köprü, ray, sürücü, emiş, gaz ve otomasyonu ayrı değerlendirin. Bir parçanın çalışması; daha yüksek ivmeye, farklı bir kontrol döngüsüne veya daha yüksek lazer gücüne uygun olduğunu kanıtlamaz.
Arayüz kanıtı
Kontrol, endüstriyel PC, servomotor sürücüsü, enkoder, saha veri yolu, uzak G/Ç ve yükseklik donanımını belirleyin. Endüstriyel PC veya konsol, kontrolör ve lisanslı yazılım desteklenen bir set olmalıdır.
Güvenlik dosyası
Acil stop, kapı, perde, lazer izni, basınç, akış, emiş ve frenleri izleyin. Güvenli tepkiyi tanımlayıp son testi kaydedin.
Kontrollü devreye alma
Dağıtım ve toprağı, ardından G/Ç, veri yolu, yön, sınır, referanslama, yavaş hareket, ayar, yükseklik, gaz, lazer izni ve kesimi doğrulayın.
Üretim kabul kanıtı
Normal malzeme ve kalınlığı kullanın. Nozul, odak, gaz, güç, hız, delme ve ölçümü kaydedip birden çok sacda tekrarlayın.
Devir ve destek
Operatör ve bakımı yedek, alarm, G/Ç teşhisi ve güvenli değişimde eğitin. Son çizim ve imajı iki kontrollü yerde saklayın.
Riskler ve sınırlamalar
- Aynı konektör PDO, senkronizasyon, güvenlik veya teşhis uyumunu garanti etmez.
- Yeni kontrol; aşınmış ray, boşluk, gövde eğriliği veya kararsız tablayı düzeltemez.
- Köprülenmiş veya eksik eşlenmiş kilitler kabul edilemez risk oluşturur.
- Doğrulanmamış lisans, aygıt yazılımı, servomotor uyumu veya OEM mantığı duruşu uzatabilir.
Kabul kriterleri
- veri yolu durumu, çevrim kararlılığı, takip hatası ve kontrollü alt cihaz arızası sonrası kurtarmayı kaydedin.
- Acil stop, kapı, ışık perdesi, basınç, soğutma ve emiş tehlikeyi tasarlandığı gibi durdurur.
- Eksen yolu, referanslama, sınır, takip hatası, tekrarlanabilirlik ve kontur hedefi karşılar.
- Numuneler gerçek malzeme ve kalınlıkları, delik, köşe, ortak kesim ve delmeyi kapsar.
- Yedek, çizim, parametre, lisans, parça listesi, eğitim ve bakım devri tamamdır.
Beckhoff EtherCAT'ten CypCut'a geçiş rehberi
Mevcut EtherCAT G/Ç her zaman korunur mu?
Hayır; profil, PDO, aygıt yazılımı, dağıtık saat, güvenlik protokolü ve kontrol desteği eşleşmelidir.
Beckhoff EtherCAT topolojisi geçişten önce nasıl kaydedilir?
Mevcut TwinCAT projesini dışa aktarın; cihaz sırası, parça, revizyon, aygıt yazılımı, PDO, çevrim ve güvenlik bağlantılarını panoyla karşılaştırın.
Hangi kuplör, terminal ve alt cihaz durumu CypCut'e eşlenmelidir?
Her kuplör ve terminali işlevi, desteklenen profili, çevrimsel verisi ve arıza tepkisiyle eşleyin. Ortak EtherCAT protokolü birlikte çalışabilirliği kanıtlamaz.
Kurulu EtherCAT sürücüleri yeni hareket gereksinimlerini karşılar mı?
Sürücü profili, geri bildirim, çevrim, senkronizasyon ve ayar erişimini kontrolör tedarikçisiyle doğrulayın; ardından makinede hareket ve toparlanmayı test edin.
Donanım yalnızca fotoğraftan seçilebilir mi?
Hayır. Çizimler, kontrol/sürücü verileri, G/Ç ölçümleri, güvenlik mantığı ve mekanik kontrol de gerekir.
Retrofit duruşu nasıl kontrol edilir?
Mühendislik, pano hazırlığı, yazılım ve kabul planı duruştan önce tamamlanır; belgesiz kablolama veya mevcut parçaların arızalanması için süre payı bırakılır.
İlgili teknik rehberler
Resmî teknik kaynaklar
Platform adları ürün ailelerini belirtir; uyumluluk garantisi değildir. Yazılım, kontrolör ve lisans makine incelemesinden sonra seçilir.